Unitree R1-A5-D Smart Serie: Bionische Oberkörper-Robotik & Greifsysteme für KI-Forschung und Industrie
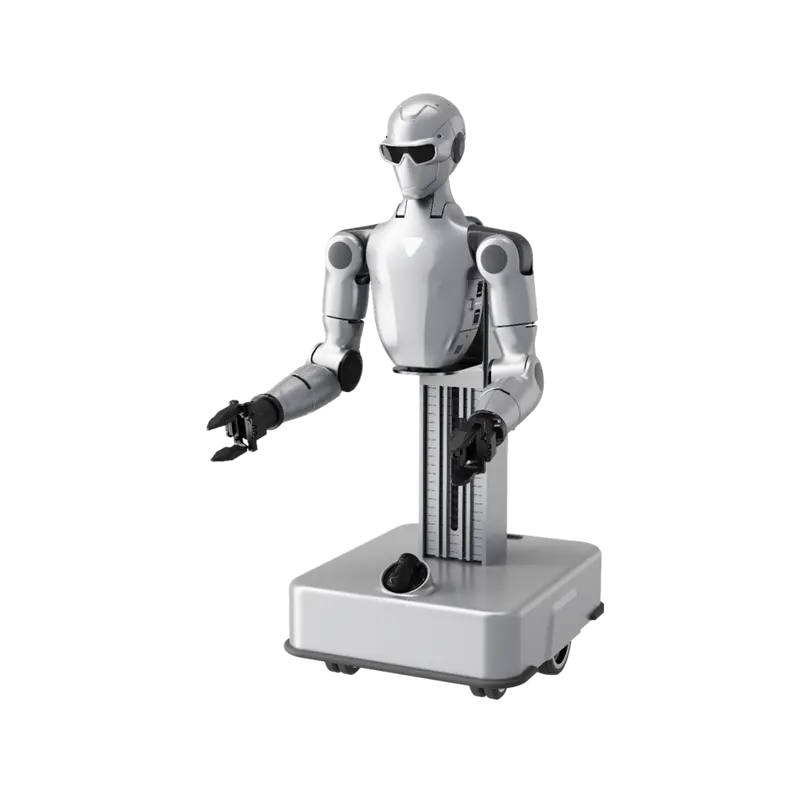
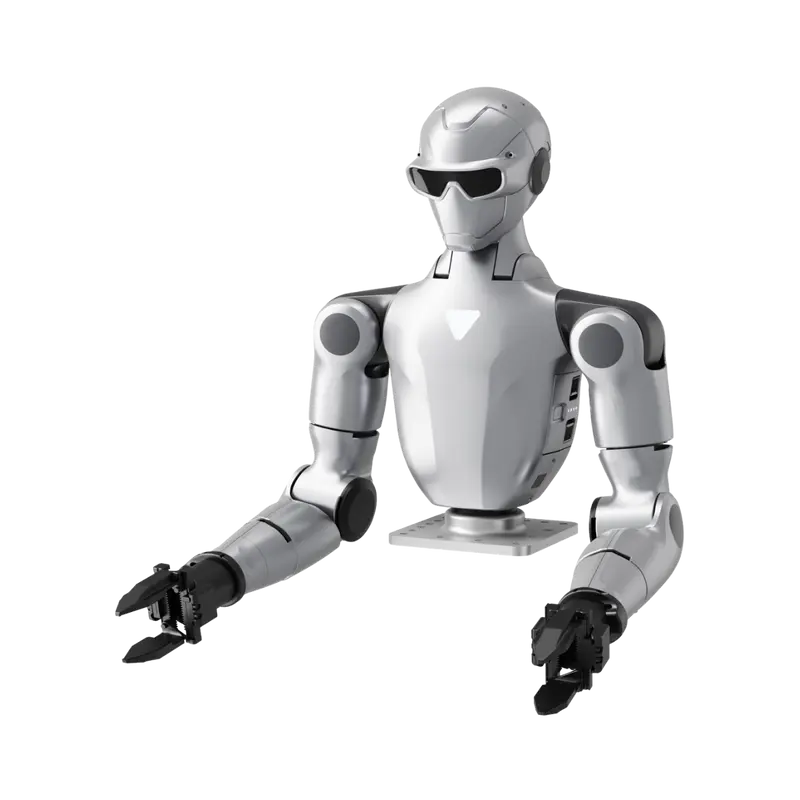
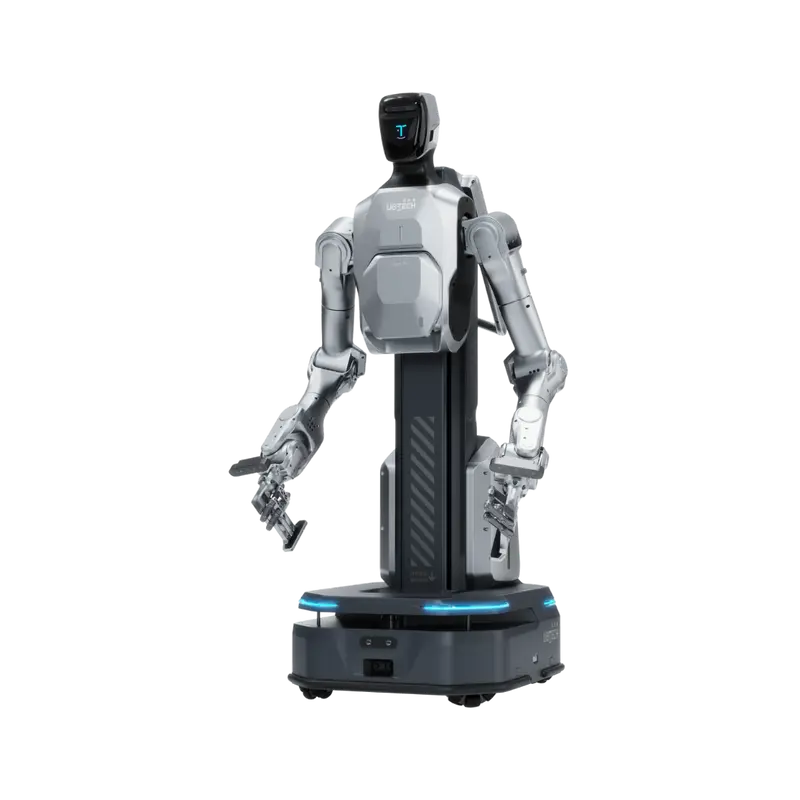
Die Unitree R1-A5-D Smart Serie definiert flexible Roboter-Manipulation neu und bietet eine vielseitige, bionische Plattform für universelle Labor- und Industrieanwendungen. Das Grundsystem kombiniert eine stufenlos höhenverstellbare Säule, ein mobiles Fahrwerk und zwei 5-Achs-Arme mit erweiterbarer KI-Rechenleistung im Kopf- und Erweiterungsdock. Mit den 8 spezialisierten Modellvarianten (A bis H) wählen Sie exakt den passenden Endeffektor – von präzisen Parallelgreifern über kraftgesteuerte 3-Finger-Hände bis hin zu taktilen 5-Finger-Greifsystemen für humanoide Manipulationsaufgaben. Ihr entscheidender Vorteil: Sie erhalten ein komplett integriertes, sofort einsatzbereites System inklusive umfassender SDK-Schnittstellen für die Sekundärentwicklung und KI-Algorithmen-Integration.
Highlights des Hauptprodukts (Unitree R1-A5-D Basis-Plattform)
- Dynamische Höhenverstellung: Teleskopsäulen-Mechanik von 683 mm (eingefahren) bis 1323 mm (ausgefahren) für flexibles Arbeiten in variablen Arbeitshöhen.
- Integriertes Multi-Sensorik-Set: L2-LiDAR, Binokular-Kamera und Handgelenkskamera zur präzisen 3D-Umgebungserfassung und Objekterkennung.
- Duale KI-Rechenleistung: 8-Core CPUs in Kette und Kopf sowie ein integriertes 40 TOPS Erweiterungsdock für Sekundärentwicklungen und KI-Algorithmen.
- Kabellose Ästhetik & Kühlung: Hohlwellen- und interne Kabelführung kombiniert mit lokaler Luftkühlung für maximale Verlässlichkeit.
Highlights der Endeffektor-Varianten (Smart A bis H)
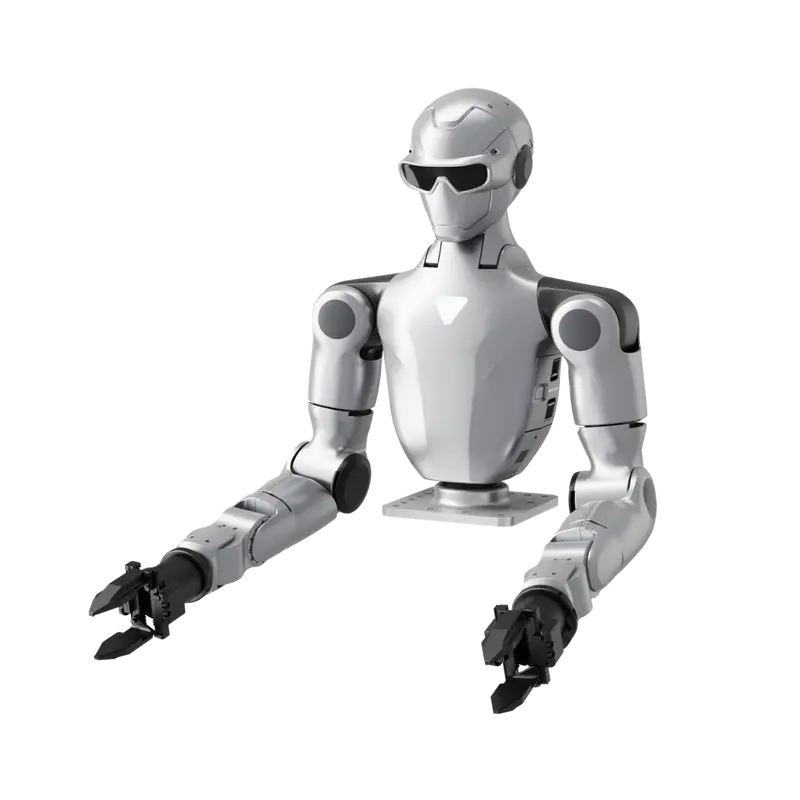
- Smart A (Dex1-1 Precision Gripper): Hohe Haltekraft (bis 120 N) und schnelle Schließzeiten (0.24 s) für Industrie-Greifaufgaben.
- Smart B & C (Dex3-1 3-Finger-Hand): 7 Freiheitsgrade und kraftgesteuerte Finger; Variante C erweitert dies um 33 taktile Sensoren.
- Smart D & E (Revo 2 5-Finger-Hand): Humanoide 5-Finger-Struktur mit 11 Gelenken; Variante E bietet hochauflösende Druck-, Reibungs- und Richtungstaktik.
- Smart F & G (Linker Hand O6): Extrem belastbares Gestänge-System mit bis zu 50 kg Maximallast; Variante G mit taktilem Feedback.
- Smart H (Bändergestützte Hand): Äußerst schlankes, internes Design ohne externe Verkabelung für filigrane Greifmuster.
Technische Spezifikationen je Modellvariante
Modell: Unitree R1-A5-D Smart A
| Eigenschaft |
Details (Unitree R1-A5-D Smart A) |
| Abmessungen (Eingefahren / Ausgefahren) |
683 × 520 × 440 mm / 1323 × 520 × 440 mm |
| Gesamtgewicht & Armlänge |
ca. 30 kg | Unterarm + Oberarm: 420 mm |
| Freiheitsgrade (DoF) System |
18 DoF (2×5 Arme, 1 Taille, 2 Kopf, 1 Säule, 2 Fahrwerk, 2×1 Greifer) |
| Arm-Traglast & Gelenklager |
ca. 2 kg pro Arm | Kreuzrollenlager + Doppelrillen-Kugellager |
| Rechenleistung & KI-Dock |
Kette: 8-Core CPU | Kopf: 8-Core CPU + 10 TOPS | KI-Expansion Dock: 40 TOPS |
| Sensorik & Schnittstellen |
L2-LiDAR, Binokularkamera, Handgelenkskamera, 4-Mic-Array, Dual-Speaker |
| Endeffektor (Dex1-1 Greifer) |
2× Dex1-1 Greifer (143×78×67mm, 550g, 5~120N Greifkraft, 0.1mm Auflösung) |
| Stromversorgung & Laufzeit |
Wechselakku im Fahrwerk | ca. 1,5 Stunden Laufzeit |
Modell: Unitree R1-A5-D Smart B
| Eigenschaft |
Details (Unitree R1-A5-D Smart B) |
| Basis-Plattform |
Identisch mit Smart Version A (Höhenverstellung, Sensoren, KI-Expansion) |
| Freiheitsgrade (DoF) System |
30 DoF (2×5 Arme, 1 Taille, 2 Kopf, 1 Säule, 2 Fahrwerk, 2×7 Hand) |
| Endeffektor Modell |
Dex3-1 Kraftgesteuerte 3-Finger-Hand (ohne taktiles Feedback) |
| Hand-Spezifikationen |
7 DoF pro Hand (Daumen 3, Zeigefinger 2, Mittelfinger 2) | ca. 650g |
| Kamera & Schnittstelle Hand |
Integrierte RGB-Kamera pro Hand | USB-Kommunikationsschnittstelle |
| Garantie & Controller |
12 Monate Garantie auf das Gesamtsystem | Zweihand-Fernsteuerung inkl. |
Modell: Unitree R1-A5-D Smart C
| Eigenschaft |
Details (Unitree R1-A5-D Smart C) |
| Basis-Plattform |
Identisch mit Smart Version A (Chassis, Recheneinheiten, L2-LiDAR) |
| Freiheitsgrade (DoF) System |
30 DoF (inklusive 2×7 DoF Dex3-1 Hände) |
| Endeffektor Modell |
Dex3-1 Kraftgesteuerte 3-Finger-Hand mit taktiler Sensorik |
| Taktile Sensorik-Details |
33 taktile Sensoren pro Hand | Erfassungsbereich: 10 g bis 2500 g |
| Hand-Kamera & Abmessungen |
RGB-Kamera integriert | 175 × 88 × 77 mm | Gewicht: ca. 650 g |
Modell: Unitree R1-A5-D Smart D
| Eigenschaft |
Details (Unitree R1-A5-D Smart D) |
| Basis-Plattform |
Identisch mit Smart Version A (Volle Plattform-Funktionalität) |
| Freiheitsgrade (DoF) System |
28 DoF (2×5 Arme, 1 Taille, 2 Kopf, 1 Säule, 2 Fahrwerk, 2×6 Hand) |
| Endeffektor Modell |
Brainpower Revo 2 Basic 5-Finger-Hand (ohne Taktik) |
| Hand-Spezifikationen |
6 DoF, 11 Gelenke | Wiederholgenauigkeit: 0,1° | Höhe: 160 mm |
| Kamera-Integration |
RGB-Kamera in der Handinnenfläche integriert |
Modell: Unitree R1-A5-D Smart E
| Eigenschaft |
Details (Unitree R1-A5-D Smart E) |
| Basis-Plattform |
Identisch mit Smart Version A (Volle Plattform-Funktionalität) |
| Freiheitsgrade (DoF) System |
28 DoF (2×5 Arme, 1 Taille, 2 Kopf, 1 Säule, 2 Fahrwerk, 2×6 Hand) |
| Endeffektor Modell |
Brainpower Revo 2 Haptic 5-Finger-Hand |
| Taktile Sensorik-Features |
Erfassung von Druck, Reibung, Richtung & Kontaktkräften |
| Hand-Spezifikationen |
6 DoF, 11 Gelenke | Wiederholgenauigkeit: 0,1° | Inkl. RGB-Kamera |
Modell: Unitree R1-A5-D Smart F
| Eigenschaft |
Details (Unitree R1-A5-D Smart F) |
| Basis-Plattform |
Identisch mit Smart Version A (Chassis, Recheneinheiten, L2-LiDAR) |
| Freiheitsgrade (DoF) System |
28 DoF (inklusive 2×6 DoF Linker Hand O6) |
| Endeffektor Modell |
Linker Hand O6 (Standard-Version ohne Taktik) |
| Kräfte & Mechanik Hand |
Max. Last: 50 kg | 70 N Greifkraft | Daumen: 20 N | 4-Finger: 25 N |
| Präzision & Gewicht Hand |
Gewicht: 370 g | Wiederholgenauigkeit: < ±0.20 mm | Gestängeantrieb |
Modell: Unitree R1-A5-D Smart G
| Eigenschaft |
Details (Unitree R1-A5-D Smart G) |
| Basis-Plattform |
Identisch mit Smart Version A (Volle Plattform-Funktionalität) |
| Freiheitsgrade (DoF) System |
28 DoF (inklusive 2×6 DoF Linker Hand O6) |
| Endeffektor Modell |
Linker Hand O6 mit taktilem Feedback |
| Performance & Hand-Sensoren |
Max. Last: 50 kg | 70 N Greifkraft | Integrierte taktile Rückmeldung & RGB-Kamera |
| Gewicht & Bauweise Hand |
370 g pro Hand | Gestängeantrieb (6 aktive + 5 passive Gelenke) |
Modell: Unitree R1-A5-D Smart H
| Eigenschaft |
Details (Unitree R1-A5-D Smart H) |
| Basis-Plattform |
Identisch mit Smart Version A (ohne Handgelenkskamera) |
| Freiheitsgrade (DoF) System |
20 DoF (2×5 Arme, 1 Taille, 2 Kopf, 1 Säule, 2 Fahrwerk, 2×2 Hand) |
| Endeffektor Modell |
Bändergestützte (ligament-basierte) geschmeidige Roboterhand |
| Hand-Spezifikationen |
2 DoF, 10 Gelenke | Abmessungen: ca. 151 × 67 × 70 mm | Gewicht: ca. 365 g |
| Besonderheiten & Design |
Keine externen Kabel zwischen Hand und Arm | Äußerst stromlinienförmig & zuverlässig |
Vorteil für Profis: Die Unitree R1-A5-D Smart Serie vereint kinematisches Oberkörper-Design mit frei wählbarer Endeffektor-Technologie. Entwickler und Forscher sparen unzählige Integrationsstunden, da das Gesamtsystem aus Höhenverstellung, 5-Achs-Armen, Sensorik und Hochleistungs-KI-Expansion Out-of-the-Box perfekt aufeinander abgestimmt ist.

Rezensionen
Es gibt noch keine Rezensionen.