Linker Hand L10: Mikrometermenaue Mechanik für menschliche Feinfühligkeit
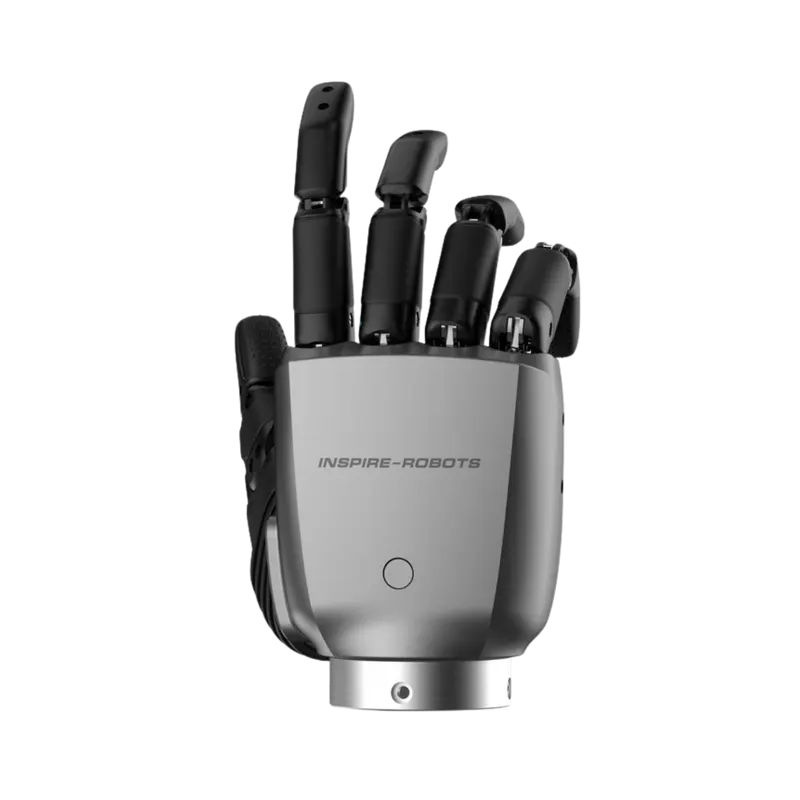
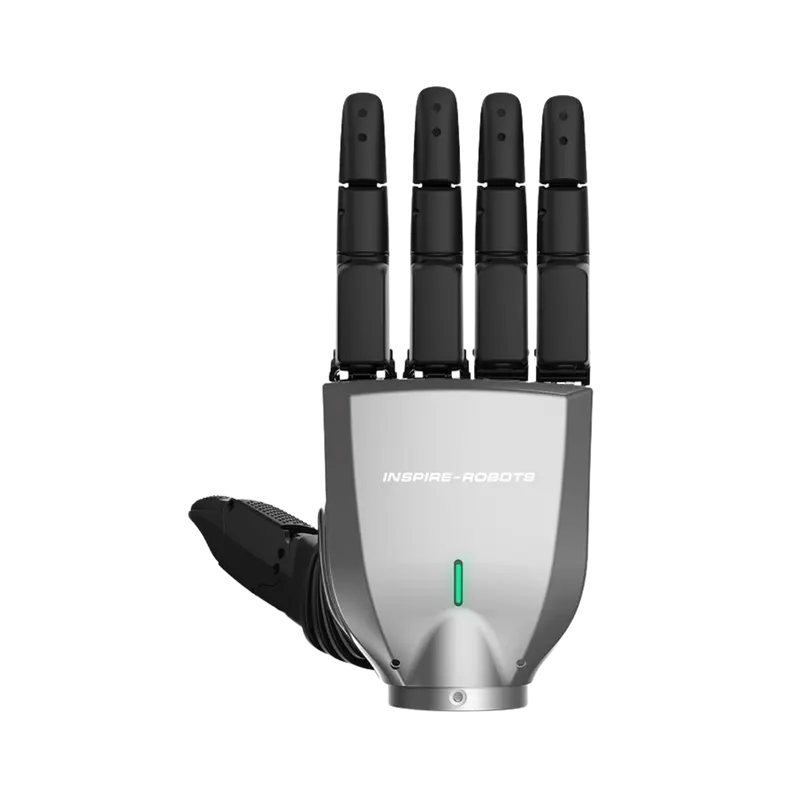
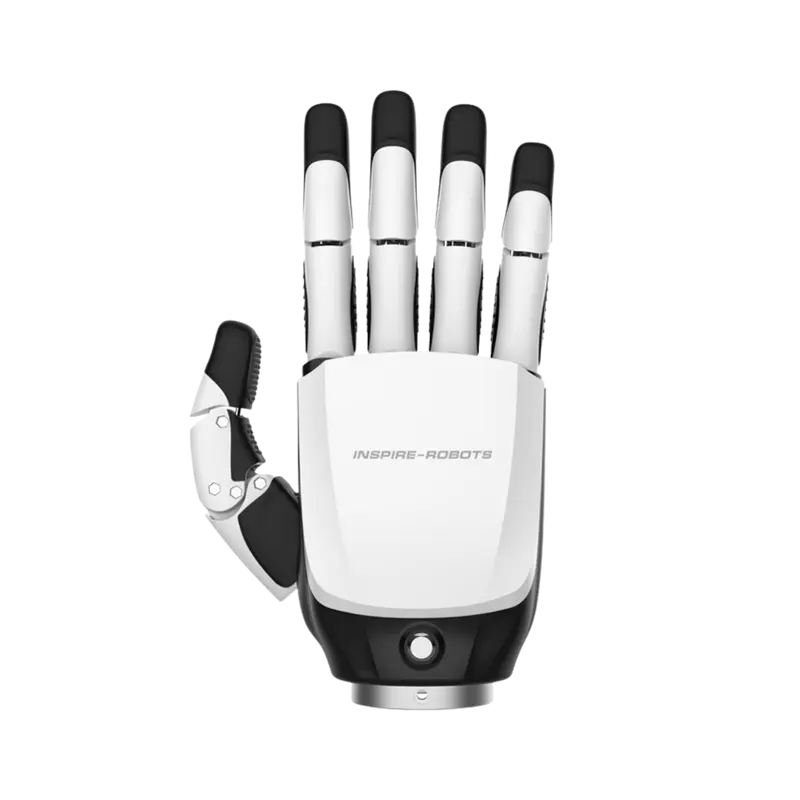
Die Linker Hand L10 ist eine hochleistungsfähige, feinfühlige Roboterhand mit 10 aktiven Freiheitsgraden, die speziell für Forschungseinrichtungen, Universitäten und die hochentwickelte KI-Robotikentwicklung konzipiert wurde. Durch ihren eigenentwickelten Gestänge-Steuermechanismus und hochpräzise Gelenkmotoren kombiniert sie exzellente Traktionsstabilität mit dynamischen Bewegungsabläufen. Alle technischen Spezifikationen und Leistungsdaten basieren auf den offiziellen Angaben des Herstellers laut dem vorliegenden L10 Product Manual.
Highlights der Linker Hand L10 (Mechanik & Antriebe)
- High Degree of Freedom (10 DOF): Bietet 10 aktive sowie 10 passive Gelenkfreiheitsgrade für hochkomplexe, feinfühlige Greif- und Manipulationsaufgaben.
- Kopplung und Gestängeantrieb: Nutzt selbstentwickelte Gelenkmodule mit robuster Linkage-Kopplung, die eine exakte Übertragung der Fingerkrümmungen garantiert.
- Hohe Traglast & Greifkraft: Erreicht bei einem geringen Eigengewicht von nur 750 g eine maximale Traglast von bis zu 5 kg und eine Greifkraft von 12 N an den Fingerspitzen.
- Hohe Positioniergenauigkeit: Ermöglicht dank einer Wiederholgenauigkeit von ±0,20 mm hochpräzise Wiederholbewegungen in Forschungs- und Testumgebungen.
- Schnelle Reaktionszeiten: Erreicht Finger- und Daumenbiegegeschwindigkeiten von bis zu 2,60 rad/s (150°/s) für dynamische Interaktionen.
Highlights der Sensorik & Software-Schnittstellen
- Multimodale Taktilsensorik: Standardmäßig mit Fingerspitzen-Taktilsensoren (Messbereich 0–20 N) und Dreielement-Kraftsensoren (0–50 N, 1 kHz Abtastrate) für feinste Berührungserkennung ausgestattet.
- Echtzeit-Motorsteuerung: Der interne Drehmomentregelungslauf schließt bei einer Frequenz von 5 kHz für maximale Dynamik und Schutz vor Überlastung.
- Bussysteme & Kommunikation: Vollständig kompatibel mit CAN-Bus, RS485 sowie EtherCAT-Feldbussen für nahtlose Integration in industrielle Steuerungsumgebungen.
- ROS & Simulation Support: Bietet vorgefertigte ROS-SDK-Pakete, Python-Beispiele und PyBullet-Simulationsumgebungen für beschleunigtes Teleoperations- und Reinforcement-Learning-Training.
Technische Spezifikationen: Mechanik & Leistungsdaten
Technische Spezifikationen: Elektrische Parameter & Sensorik
Vorteil für Profis: Die Linker Hand L10 liefert mit ihren 10 aktiv gesteuerten Gelenken, hochfrequenter Taktilsensorik und der nativen ROS- und EtherCAT-Unterstützung eine schlüsselfertige Hardwareplattform für die Spitzenforschung. Durch die gelungene Balance aus geringem Eigengewicht (750 g) und hoher Tragkraft (5 kg) ist sie das optimale Greifsystem für KI-Trainingsmodelle, Teleoperation und menschenähnliche Roboter-Abläufe.

Rezensionen
Es gibt noch keine Rezensionen.