Inspire Roboterhand Serie RH56E2: Feinfühlige Robotik mit taktiler Echtzeit-Wahrnehmung
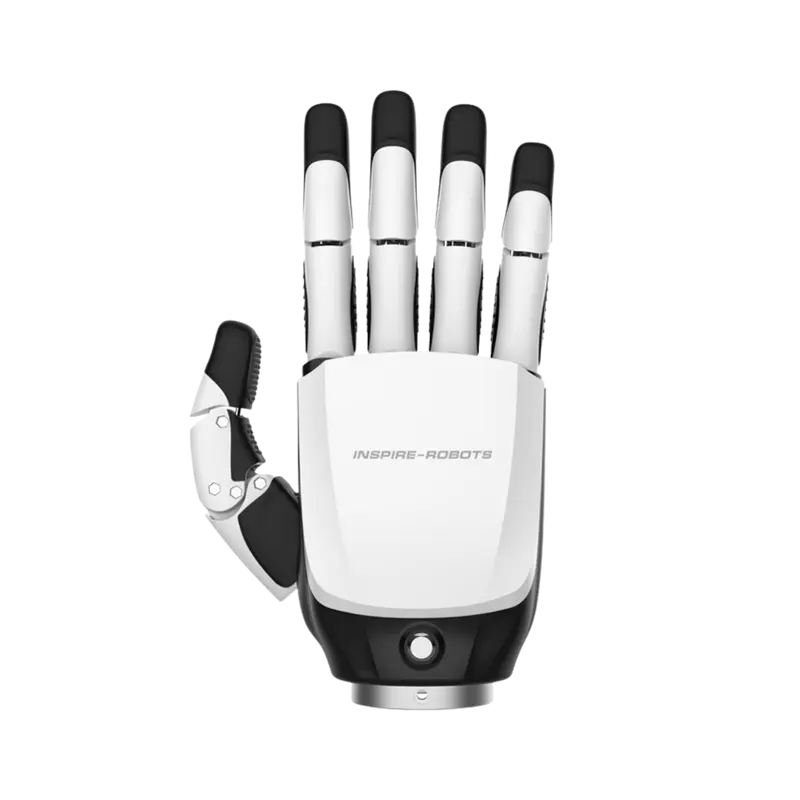
Die Inspire Roboterhand Serie RH56E2 richtet sich an Entwickler, Forschungseinrichtungen und Industrieunternehmen im Bereich der humanoiden Robotik und fortschrittlichen Automation. Ausgestattet mit 6 Freiheitsgraden (Degrees of Freedom) und 12 Gelenken bildet die Dextrous Hand menschliche Greifbewegungen verblüffend präzise nach. Dank integrierter taktiler Sensorik auf der Handfläche erfassen die Greifer lokale Druckdaten in Echtzeit, um selbst empfindlichste Objekte extrem exakt zu greifen.
Highlights der Inspire RH56E2 Roboterhand (Standard)
- Menschenähnliche Kinematik: 6 Freiheitsgrade (DoF) und 12 Gelenke ermöglichen flexible und vielseitige Greifmuster.
- Starke Fingerkraft: Bietet bis zu 30 N Kraft an der Daumenspitze und 28 N an den Fingerspitzen für kraftvolles Zupacken.
- Hohe Wiederholgenauigkeit: Exakte Steuerung dank einer Präzision von ±0,20 mm und einer Kraftauflösung von 0,05 N.
- Umfassende Schnittstellen: Flexible Kommunikation über RS485, CAN und ModbusTCP für einfache Systemintegration.
Highlights der Inspire RH56E2 Roboterhand (mit T1 Taktilsensorik)
- Integriertes Taktilsensor-Array: Erfasst feinste Berührungs- und Druckverteilungen auf der Handinnenfläche in Echtzeit.
- Hochpräzise T1-Sensorik: Ausgestattet mit 17 resistiven Sensoren für einen Messbereich von 0–30 N und maximaler Messgenauigkeit (≤5 % FS).
- Schnelle Schließzeit: Vollständiges Schließen der Hand in nur 0,8 Sekunden bei Finger-Beugegeschwindigkeiten von >200°/s.
- Zuverlässiges Stromlos-Selbsthaltesystem: Sichere Fixierung von gegriffenen Objekten auch im Falle von Energieausfällen.
Technische Spezifikationen: Inspire RH56E2 (Standard-Modelle)
Technische Spezifikationen: Inspire RH56E2 (T1 Taktilsensor-Modelle)
Vorteil für Profis: Die Inspire Roboterhand RH56E2 kombiniert hohe Kraftentfaltung von bis zu 3 kg an den Fingerspitzen mit einer hochpräzisen, taktilen Echtzeit-Rückmeldung der T1-Sensorik. Roboterentwickler profitieren von vorgefertigten CAN- und RS485-Schnittstellen sowie flexibler Linkshand- und Rechtshand-Konfiguration, um komplexe Manipulationsaufgaben in der Robotik und Forschung zeitsparend umzusetzen.


Rezensionen
Es gibt noch keine Rezensionen.